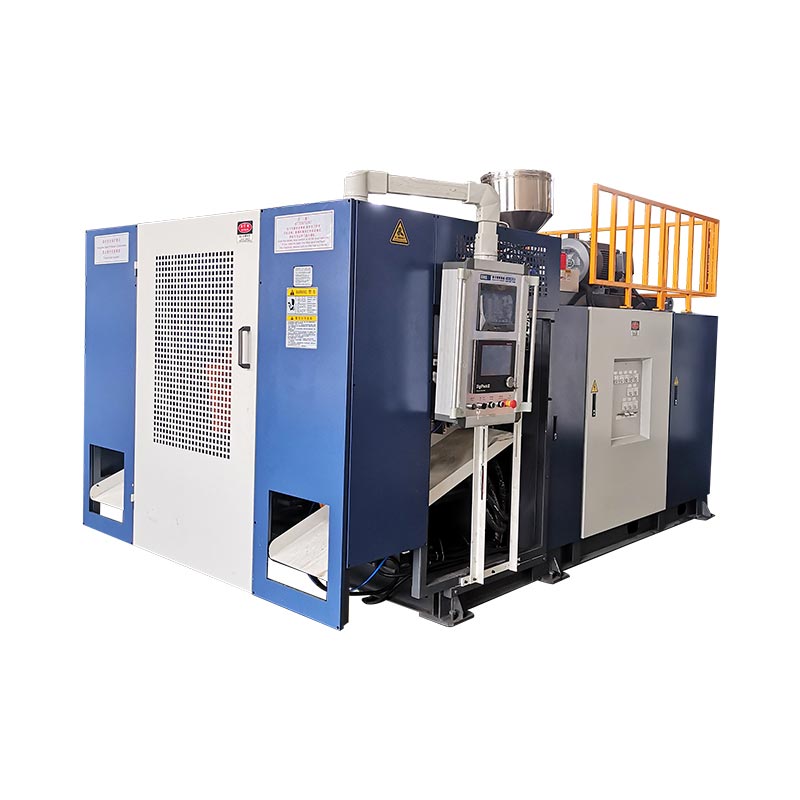
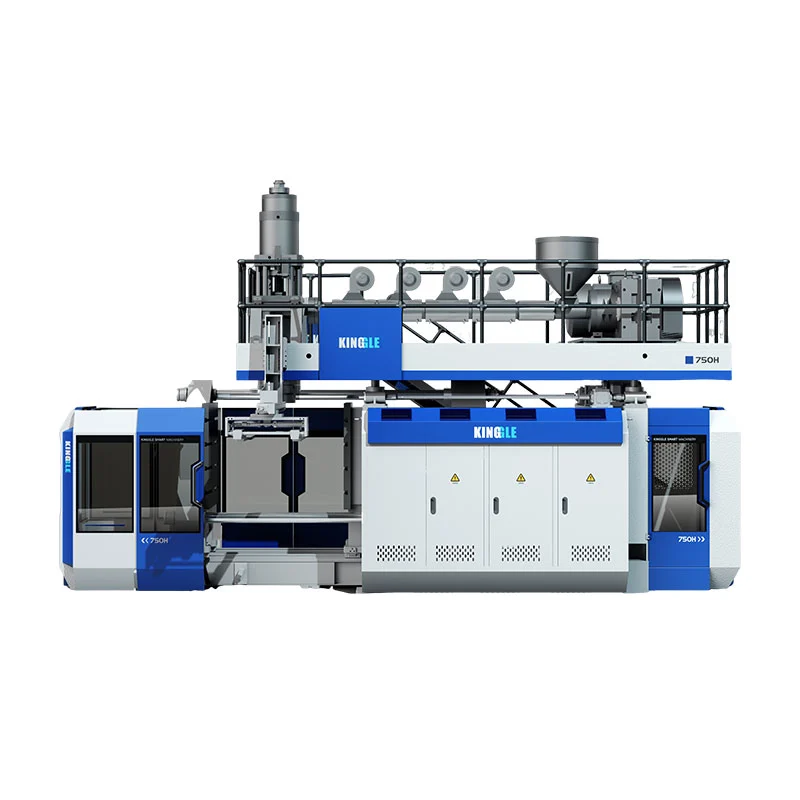
Makîneyek lêdanê ya servo hîdrolîk pakêtek motor-pompê ya servo-kontrolkirî bikar tîne da ku hêza hîdrolîk li gorî daxwaziya xebitandina makîneyê peyda bike. Wê ji hêla tevger, hewcedariyên zext-herikîna zextê û encamên hilbera pejirandî ve hilbijêrin ku divê ew radest bike, ji bilî etîketek servo an rêjeyek hilanîna enerjiyê ya bê piştgirî. Delîlên diyarker ceribandinek hilberîna kontrolkirî ya bi sînorên pîvandinê yên zelal e.
Berawirdkirinek kirînê xapînok dibe dema ku sê pirsên cûda yek bersivê parve dikin: çi pompê hêz dike, çi qalibê dihejîne, û çi beşê kontrol dike. Motorek servo dikare çawa bersivê dabînek hîdrolîk çêtir bike. Ew silindirek hîdrolîk vediguhezîne çalakgerek elektrîkê, hewcedariya sarbûnê jê nake, an qalindahiya dîwarê qediyayî ya şûşeyê saz nake.
Van kontrolan li ser kurtelîsteya kirînê bihêlin:
- Tîpa ajotinê û qada kontrolê ya her eksê makîneyê nas bikin.
- Hêza motora pompê ji extrusion û tevahî daxwaziya makîneyê veqetandî bixwînin.
- Tevgerên hevdemî binirxînin, ne tenê rêjeyên herî zêde yên kesane.
- Hilberîna germ bi qaîdeyên qaîdeyên rastîn, resin û pejirandinê ceribandin.
- Tomarên tespîtkirinê, mîhengên vegerandin û belgeyên karûbarê hewce dikin.
Bi tiştê ku pergala servo bi rastî kontrol dike dest pê bikin
Di pergalek servo-hîdraulîk de, ajokera elektrîkê û motor pompeya ku hêza hîdrolîk peyda dike kontrol dikin. Dûv re dora hîdrolîk a makîneyê wê hêzê li çalakgerên têkildar belav dike. Bipirsin ka lûleya kontrolê kîjan guhêrbar birêkûpê dike: zexta dabînkirinê, herikîna fermankirî, pozîsyona eksê, an tevliheviyek. Vana peywirên kontrolê yên cihêreng in, tewra gava ku binavkirinek ji wan re "kontrola servo" vedibêje.
Bosch Rexroth wê diyar dikeajokarên guhêrbar-leza Sytronixwekî kombînasyona motor-pompê ku bi daxwaziya bargiraniya girêdayî re têkildar e û di qonaxên bêkar de daxwazê kêm dike. Ew prensîba xebatê destnîşan dike. Ew destnîşan nake ka kîjan pêkhateyên Rexroth, senzor an nermalava ku avahiyek taybetî ya Kinggle bikar tîne, an dê kîjan teserûfê bi dest bixe.
Ji ber vê yekê divê yekem belgeya kirînê nexşeyek eksê be. Navnîşa vebûn û girtina qalibê, rêwîtiya gerîdeyê, tevgera fîşekê, derxistin û her tevgera dakêşana berhevkerê ya ku derbas dibe navnîş bikin. Li kêleka her tevgerê, çalakker û rêbaza kontrolê tomar bikin. Ger du tevger yek dabînkirina hîdrolîk parve bikin, wê pêwendiyê xuya bikin. Ger ajokerek veqetandî extrusiyonê kontrol dike, wê ji pakêta hîdrolîk veqetîne.
Kontrola dabînkirinê ne wekî kontrola beşê ye
Pompek zext-kontrolkirî dikare tevgera dubare piştgirî bike, lê nirxek zextê îsbat nake ku silindirek gihîştiye pozîsyona xweya fermankirî. Bi heman rengî, şîfreyek li ser motora pompê tevgera wê motorê diyar dike. Ew bixweber pozîsyona platenê, paraleliya qalibê an stûrahiya dîwarê hilberê qediyayî napîve. Pêdivî ye ku berteka ku ji bo her fonksiyona sozdayî hatî bikar anîn destnîşan bike.
Kingle'sRûpelê hilberê KGB2LSêwiranek cûdahiya hîdrolîk, motorek servo-pompeya rûnê û Mitsubishi PLC navnîş dike. Van tiştan beşên cihêreng ên makîneyê diyar dikin. PLC kontrolkerê rêzê ye, ne delîlên tevgera tev-elektrîkî. Ji bo pêvajoyek berfirehtir, yarêberiya makîneya darbeyêrave dike ku derçûn, kelandin û lêdan bi hev re li ku derê ne.
Taybetmendiyek servo ya bikêr fonksiyona kontrolkirî û delîlên ku wê piştrast dike nav dike. Marqeyek pêkhateyek an nîşanek motorê tenê pîvanek pejirandinê nine.
Jimarên hatine weşandin bêyî ku wateyên wan tevlihev bikin bixwînin
Makîneyên şûşeya piçûk û berhevkerê Kinggle di astên cihêreng de mînakên kêrhatî yên alavên servo-hîdraulîk peyda dikin. Hêjmarên jêrîn ji rûpelên modela girêdayî têne. Ew referansên vesazkirinê têne weşandin, ne pîvandinên ji ceribandinek hilberîna hevpar. Divê ew nîqaşek endezyariyê rêve bibin ne ku van makîneyan li hember hev rêz bikin.
| Model û çavkanî | Kapasîteya konteynerê ya herî zêde | Hêza dorpêçkirinê | Motora servo-pompa rûnê | Nirxa pompê hatî weşandin |
|---|---|---|---|---|
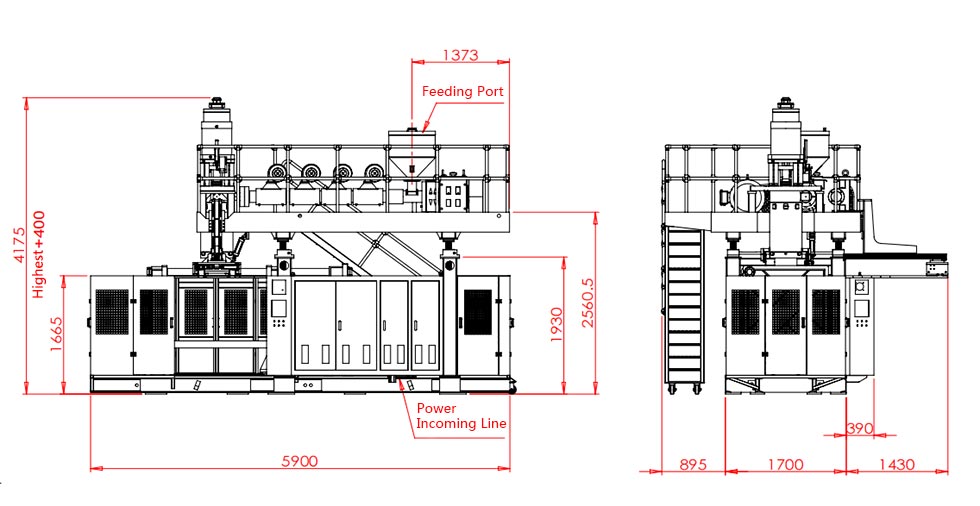
| KGB2L | 2 L | 40 kN | 11 kW | 80 L/min |
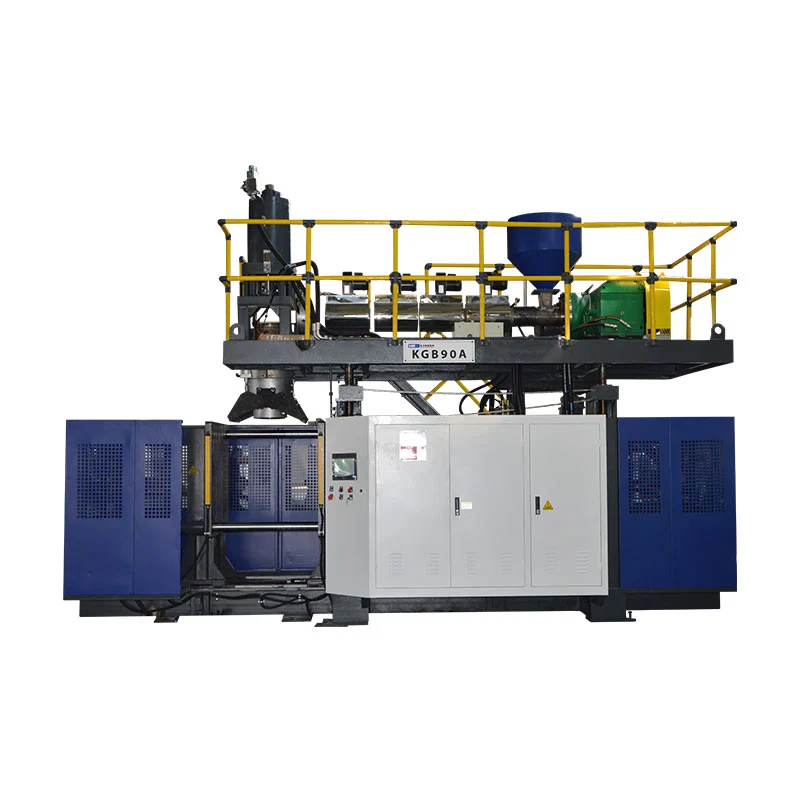
| KGB90A | 60 L | 280 kN | 18,5 kW | 150 L/min |
| KGB100B | 120 L | 440 kN | 25 kW | 200 L/min |
Çavkanî: sê tabloyên taybetmendiyê yên Kingngle yên girêdayî. Di rûpelan de nirxên L/min "jicîhûwarkirina pompeya servo" nîşan didin; L/min yekîneyek rêjeya herikînê ye, berevajî jicîhûwarkirina her şoreşê. Di belgeya çêkirinê ya hilbijartî de guheztina rastîn a pompê, rêjeya bilez û şertên xebitandinê yên nirxdar piştrast bikin.
KGB2L xwedan aranjmanek guheztina qalibê yek-stasyon e. Rûpelên KGB90A û KGB100B makîneyên serê berhevkerê bi girtina qalibê rûn-sîlindir û pergalên servo yên hîdrolîk vedibêjin. Mezinahiyên konteyneran û daxwazên wan ên kelandinê bi giranî cûda dibin. Motora pompeya 25 kW ya li ser KGB100B ji ber vê yekê ne delîl e ku ew ji motora 11 kW ya li ser KGB2L kêmtir bi bandor e.
Motora pompê ji motora extruder jî veqetînin. EwTabloya KGB100Bmotorek extruder a 55 kW digel motora wê ya servo-pompa rûnê 25 kW navnîş dike. Van nirxan girêdayî barên cûda ne. Her du hejmar jî elektrîka ku di dema hilberandina konteynirek pejirandî ya taybetî de hatî xerc kirin temsîl nake.
Du etîketên katalogê baldariyek taybetî heq dikin
Di rûpela KGB2L de 600 PC/HR di bin "Derket (Çikala zuwa) de cih digire." Wê wekî referansek ziwa-pişkê binirxînin, ne sozek 600 şûşeyên pejirandî di saetekê de. Hilberîna hilberînê bi şûşeya rastîn, qalib, rezîn, sarbûn û rêzika qedandinê ve girêdayî ye. Tevgerek vala zû nikare wan encaman saz bike.
Di heman rûpelê de "Xerca navînî ya enerjiyê" ji 12 heta 18 kW destnîşan dike. Ew yekîne hêzê vedibêjin, ne enerjiya ku bi demê re hatî berhev kirin. Bêyî pencereya pîvandinê ya lihevhatî û hejmartina hilbera pejirandî, rêzê veneguhezînin kWh per şûşeyek. Kingle'srêberê enerjiyê-xerckirinawê pîvanê cuda rave dike.
Pêdivî ye ku zext û herikîn bi rêza pêwîst bi hev re bixebitin
Nirxa herikîna sernavê ya pompek ji kiriyar re nabêje ka çiqas herikîn di zexta pêwîst de berdest dimîne. Hêza motorê, taybetmendiyên pompê, rewşa neftê û windakirina dorpêçê wê xala xebitandinê asteng dike. Ji bo çerxa peywirê ya rastîn zerfa zext-herikînê binihêrin, tevî dema ku di her şert û mercê de derbas dibe. Lîsteya nirxên herî zêde yên cuda ne bes e.
Kataloga pompeya T6 ya Parkerrûtînek hilbijartinê dide ku jicîhûwarkirin, leza, lehî, herikîna berdest û windabûna hêzê kontrol dike. Rêbaza wê ya xebitandinê herikîna teorîkî ji herikîna bi bandor cuda dike û windahiyan li hewcedariya hêza teorîk zêde dike. Rêbaz li vir bikêr e; rêjeyên pompeya wê yên taybetî divê ji makîneyek Kinggle re neyê veguheztin.
Hesabek kurt agahdariya winda eşkere dike
Hêza hîdrolîk a îdeal ku bi cûdahiya zextê û herikîna radestkirî ve girêdayî ye ev e:
Ji bo xala xebitandinê ya ronîkirî ya 100 bar û 60 L/min, hêza hîdrolîk a îdeal 10 kW e. Di 200 bar de bi heman herikandinê, 20 kW e. Van mînakên çêkirî ne, ne zextên xebitandinê yên Kinggle an encamên testê ne. Pêdivî ye ku têketina ajokê ya rastîn zirarên têkildar jî vegire; nirxek elektrîkê nikare wekî hilberîna hîdrolîk a îdeal were hesibandin.
Hesab rave dike ku çima motorek pompê ya 11 kW û nirxek kataloga 80 L/min diyar nake ku pomp di her zextê de 80 L/min dide. Pêdivî ye ku dabînker şert û mercên xebitandinê yên ku dikarin bi hev re çêbibin nîşan bide. Ji bo sînorên domdar û navber, rêjeya leza destûr, tevgera sînorkirina hêzê û encamên gihîştina sînorek bipirsin.
Berî ku mezinahiya pompê zêde bikin, tevgerên hevgirtî binirxînin
Ger tevgera gerîdeyê û axek din a hîdrolîk li hev bikin, dibe ku daxwaza wan a hevgirtî ji daxwaziya wan a kesane cûda bibe. Dibe ku şebek pêşî li eksekê bigire, bi demkî lezê kêm bike, an peydakirinan ji hev veqetîne. Ji dabînkerê bipirsin ku stratejiya bijartî rave bike û wê di rêza diyarkirî de nîşan bide. Nehesibîne ku her tevgera binavkirî di heman demê de digihîje leza herî zêde ya kesane.
Hêza kelandinê pêdivî bi vekolînek veqetandî ya mekanîzmaya qalib û kelandinê heye. Xwendina zexta pompê ne pîvanek rasterast a hêza bikêrhatî ya li amûreyê ye, ne jî delîlek paralelîzma platan e. Qalindahiya qalibê fermankirî, lêdana vekirinê, birêkûpêkkirina lêdanê û pêdiviya qutkirinê bi konfigurasyona pejirandinê ya pejirandî re bidin hev.
Ji vê hesabê hewayê derdixin. Nirxa 0,8 MPa ya rûpela KGB100B bi zexta lêdanê tê binavkirin. Ew ne rêjeya zexta pergala hîdrolîk e. Kingle'srêberiya pêdiviyên-kêrhatîdabînkirina elektrîkê, hewaya pêçandî û ava sarkirinê ji hev vediqetîne da ku ew pergal li gorî şertên xwe bêne vekolandin.
Li şûna ku hûn tevgerek bandorker dadbar bikin, dewrê bişopînin
Xwepêşandanek kurt dikare makîneyek bersivdar bide xuya kirin dema ku dema hilberînê li ku derê winda dibe vedişêre. Rêzeya rastîn ji amadebûna parison heya beşa pejirandî ya din tomar bikin. Destûrên ku destûrê didin her tevgerê dest pê bikin têxin nav xwe. Axînek hîdrolîk ku li benda robotek an şertek sarbûnê ye dibe ku jixwe zû zû be; lezkirina wê dê çerxa tevahî kurt neke.
Di dema rêwîtiya bilez de, temaşe bikin ka tevger bi aramî digihîje pozîsyona bernamekirî û berî têkiliyê kêm dibe. Di dema girtina qalibê de, avabûna zextê û rewşa kelê ya rastîn lêkolîn bikin. Di dema ragirtin an sarbûnê de, kontrol bikin ka kîjan barên hîdrolîk çalak dimînin û ka dabîn çawa bersiv dide. Di vekirin û derxistinê de, li destwerdana, destûrên dereng an sererastkirinên dubare temaşe bikin.
Demên tevgerê û encamên kalîteyê bi hev re tomar bikin. Dema girtina qalibê kurttir nirxa kirînê ya hindik heye heke ew qutbûnek bêîstiqrar çêbike an zorê bide verastkirinek paşîn. Bi heman rengî, yekîneyek hêzek bêdeng têrê nake heke tevgerek hêdî bibe ji ber ku rûn digihîje rewşa xebata xweya normal. Pêdivî ye ku ceribandin tevgerê bi beşa ku li pey wê tê ve girêbide.
Kontrola parisonê li ser riya xweya tespîtkirinê bihêlin
Dibe ku makîneyek şilkirina derbeyê ya hîdrolîk a servo xwedan pergalek kontrolkirina qalindahiya dîwarê veqetandî be. Rûpela Kinggle KGB100B kontrolkerek stûrahiya MOOG 100 navnîş dike. Ku rê nade kontrolkirina leza pompê û bernamekirina die-gap biguhezîne. Ew beşên cûda yên pêvajoyê destnîşan dikin, û ceribandinek divê her du mîhengan biparêze.
Ger belavkirina dîwar ji çerxê ber bi çerxê ve diçe, fermana parison û berteka berdest bi îstîqrara derxistinê, domdariya gulebaranê û demê re bidin ber hev. Ger aliyek zirav bimîne, berî ku profîla tam zêde bikin navend û lihevkirinê kontrol bikin. Kingle'srêberê bernameya parisonrave dike ka çima guherandinên nermalavê bi pêbawerî nekarin xeletiyek mekanîkî an pêvajoyê tamîr bikin.
Pêşîniya kirîna pratîkî rêzek dubarekirî ye ku beşên pejirandî çêdike. Leza herî bilind a eksê di binê wê armancê de ye. Pêdivî ye ku tomarên bûyerê ku diyar dikin ka kîjan qonax guherî dema ku hilber an jî kalîte guherî, li şûna ku hejmareke tevahî-çerxa yekane bêyî veqetandin qebûl bike.
Li gorî serîlêdanê ajokarên hîdrolîk, servo-hîdraulîk û elektrîkê bidin ber hev
Etîketên ajotinê tenê piştî ku mîmariya tevgerê zelal e bikêr in. "Hîdraulîk" diyar dike ka hêz çawa digihîje aktûatorê. "Servo-hîdraulîk" danasîna kontrolê zêde dike, bi gelemperî li pakêta motor-pompê. Divê "Hemû-elektrîk" ji bo tevgerên makîneyê yên diyarkirî çalakiya elektrîkê nas bike. Makîneyek di heman demê de dikare celebên ajokerê yên cihêreng bihevre bike, ji ber vê yekê nexşeyek eksê ji yek etîketê agahdartir e.
| Danasîna ajotinê | Çi ava bikin | Delîlên ku daxwaz dikin |
|---|---|---|
| hîdrolîk adetî | Cûreya pompê, xebata motorê û awayê kontrolkirin an dakêşana dabînkirinê | Circuit, şert û mercên peywirê, rêveberiya germê û ceribandinek hilberîna hevgirtî |
| Servo-hîdraulîk | Kîjan fonksiyonên motor-pompê li gorî daxwazê diguhere û kîjan eksê peydakirinê parve dike | Sînorên zext-herikîna, qada kontrolê, bertek û encamên çerxa-bûyerê |
| Sîstema tevgera elektrîkê | Kîjan ax çalakiya elektrîkê bikar tînin û gelo fonksiyonên hîdrolîk dimînin | Lîsteya eksê, sînorên hêz / lezê, hewcedariyên karûbarê mekanîkî û encamên hilberînê |
Belgeyên çêker nîşan dide ka çima ew cûdahî girîng e. Bosch Rexroth'sravekirina ajokera hîdrolîk-leza guherbaroperasyona motor-pompê ya li ser bingeha daxwazê rave dike. Berevajî vê yekê,Danasîna makîneya elektrîkê ya Bekumbi eşkere girtina elektrîkê, rakirina extruder û derxistinê destnîşan dike. Ya paşîn mînakek pênase ye, ne pêşniyarek ji bo şûna modelên hîdrolîk ên Kinggle an delîlek pêşkêşiyek elektrîkê ya Kinggle ye.
Nehesibînin ku pakêtek hîdrolîk a kevneşopî di nav her sekinandinê de bi tevahî barkirinê dimeşîne. Pêdivî ye ku pompa wê û aranjmanên barkirinê bêne kontrol kirin. Bi vî rengî, nehesibînin ku pakêtek servo sarbûn, lênihêrîna rûn an her windabûna hîdrolîk ji holê radike. Bosch Rexroth ji bo pergalên xwe yên leza guhêrbar kêm ketina germê û daxwaziya sarbûnê vedibêje, lê ew ne îdîayek e ku hucreya hilberînê ya bêkêmasî hewcedariya sarbûnê tune ye.
Ji bo kirînê, makîneya ku bi qalib û hêza pêwîst re têkildar e, rêzê temam dike, û dikare li herêmê were domandin kurte navnîş bike. Dûv re encamên pîvandî li ser bingeha heman hilberê berhev bikin. Ger qaîdeyên paqijiyê rûnê hîdrolîk li nêzî hilberê sînordar dikin, qada qedexekirî û rêgezên destûr bi eşkere diyar bikin. Ger gihîştina karûbarê dijwar be, berî ku pakêtê hilbijêrin rêyên guheztina pêkhateyan kontrol bikin.
Mîmariya ajotinê bi navgîniya hilberê û encamên belgekirî cihê xwe digire. Hilbijartina etîketa herî nû berî destnîşankirina beşê berhevokek biha û bêyî bingehek biryarek pêbawer diafirîne.
Testa pejirandinê bikin ku bersiva pirsa kirînê bide
Pêdivî ye ku ceribandinek pejirandina servo-hîdraulîk destnîşan bike ka ka pakêta fermankirî rêzika hilberîna pêwîst di bin şert û mercên diyarkirî de temam dike. Berî xebitandinê xêzkirina hilberê, guhertoya qalib, pola resin û ceribandinên beşê pejirandî bipejirînin. Avakirina makîneya rastîn û guhertoya nermalavê nas bikin. Guhertina gotara ceribandinê di nîvê rê de dikare encamên enerjiyê an çerxê çêtir bide ber hev.
Ji bo tevgera ajokera hîdrolîk û enerjiya giştî ya makîneyê tomarên cihêreng bikar bînin. Metreyek pomp-ajokê dikare rave bike ka pakêta hîdrolîk li ku derê elektrîkê bikar tîne. Metreya makîneya têketinê dikare extrusion, germker û alîkarên sazkirî jî bigire. Ne hewce ye ku kompresor an çîlerê bigire. Li şûna ku hûn her xwendinê wekî "bikaranîna makîneyê" binav bikin, sînorê li kêleka encamê tomar bikin.
EUROMAP 46.2, Guhertoya 1.0, pîvana enerjiyê-girêdayî hilberê ji bo makîneyek şilkirina derbeyê ya bi qalibek diyarkirî û daxwazên hilberek diyarkirî yên xerîdar diyar dike. Berî pîvandinê banga xebata otomatîkî ya aram, şert û mercên bermîl û germahiya neftê dike. Mercên pîvandina wê herî kêm 10 hûrdem û herî kêm 15 çerx hene. Vana hewcedariyên pîvandina enerjiyê ne, ne ceribandinek pêbaweriya tam an pejirandina barkirinê ne.
Dema ku ew rêbaz beşek peymana kirînê ye, şertên diyarkirî yên pêşniyarê bikar bînin. Li gorî rîska hilber û hilberînê plansaziyek xebitîn û nimûneyê ya cihêreng zêde bikin. Pêdiviyek bîhnfirehiya dirêjtir hewceyê dema xweya lihevkirî hewce dike, polîtîka, teftîşan û destwerdana devjêberdanê rawestîne; Pêdivî ye ku ew tenê bi ceribandina enerjiyê neyê destnîşankirin.
- Veavakirina testê, nasnameya hilberê, karûbar û sînorên kalîteyê cemidînin.
- Makîneyê li gorî rêbaz û rêwerzên xebitandinê yên pejirandî stabîl bikin.
- Rêzeya hilberînê ya normal, tevî tevgerên hevgirtî û rawestan, tomar bikin.
- Elektrîkê û hilberîna pejirandî li ser heman pencereya diyarkirî bipîvin.
- Nimûneyên li hember pîvanên pejirandî, cîhên dîwar û ceribandinên fonksiyonel kontrol bikin.
- Şert û mercên rawestan-û-destpêkirina destûr ji nû ve hilberînin û tevgera vegerandinê tomar bikin.
- Bi encamên piştgirî de deviyan bigire û mîhengên pejirandî hilîne.
Enerjiya her perçeyek pejirandî kWh tê pîvandin ku ji heman pencereyê bi beşên pejirandî ve tê dabeş kirin. Ger ceribandin tenê ji bo sînorê makîneyê ye, li gorî vê metrîkê nav bikin. Divê ev pîvana kirînê bi navdêra hilber-girseyî ya EUROMAP-ê re neyê tevlihev kirin, û divê ew redkirinan veneşêre bi jimartina her tiştê çêkirî wekî encamek pejirandî.
Kingle'srêberê testa pejirandina fabrîkînîşan dide ku çima encamek tazî "derbasbûyî" delîlek qels e. Vê mantiqê li pakêta ajotinê bicîh bînin: bêje ka çi hate dîtin, di kîjan şertê de, li hember kîjan sînorî, û çi qewimî dema ku rêzik guherî.
Pergalek karûbar xeletiyên hîdrolîk ji xeletiyên pêvajoyê vediqetîne
Pakêtek hilbijêrin ku destûrê dide lênihêrînê berî ku mîhengan bike pirsgirêkek nas bike. Alarmek servo, guheztinek zextê û dîwarek şûşeyek zirav çavdêriyên cûda ne. Dibe ku ew bi hev ve girêdayî bin, lê dermankirina wan wekî yek "pirsgirêka hîdrolîk" dikare bibe sedema guhertinên nehewce. Bi bûyera tomarkirî re dest pê bikin û wê bi bingeha hilberîna paşîn a pejirandî re bidin hev.

| Çavkirinî | Pêşî bidin ber hev | Ji vê kurtebirê dûr bixin |
|---|---|---|
| Tevger piştî germkirinê hêdî dibe | Rewşa rûnê ya rastîn, bersiva zext / herikînê, sarbûn û dema eksê tomarkirî | Zêdekirina her mîhengê zextê |
| Dema ku tevger radiweste zext diguhere | Ferman, nerînên berdest, destûra rêzê û rewşa çerxê | Bihesibînin ku motor kêm mezin e |
| Wextê siklê zêde dibe lê demên eksê sabît dimînin | Li benda sarbûn, amadebûna parsek, derxistin û jêrzemînê | Kirîna pompek bileztir da ku kêşeyek cûda rast bike |
| Guhertinên belavkirina dîwaran | Profîla Parison, îstîqrara derxistinê, amûr û bertekên aktûatorê têkildar | Tedawiya leza pompê wekî reçeteyek qalindahiya dîwar |
Ev kontrol lêkolînê organîze dikin; ew li şûna prosedûra peydakirina xeletiya dabînkerê nagirin. Kontrolên laşî, pîvandinên elektrîkê û verastkirinên hîdrolîk personelên destûrdar hewce dikin. Divê rêwerzên makîneyê diyar bikin ka meriv çawa enerjiya elektrîkî, hîdrolîk û pneumatîk tê veqetandin û bi bargiraniyên mayî re mijûl dibe. Rawestandina motorek tenê destnîşan nake ku vekirina dorpêçek hîdrolîk ewle ye.
Rêbernameya OSHA ya xeternak-enerjiyêenerjiya hîdrolîk û pneumatîk digel xetereyên elektrîkî û mekanîkî nas dike. Pêdiviyên herêmî yên bicîhkirî û prosedûra îzolekirinê ya makîneyê bikar bînin. Ji bo vekolîna pirsgirêkek zextê tu carî pêwendiyek zindî nehêlin an jî pêwendiyek zindî sist nekin.
Berî barkirinê pakêta karûbarê kontrol bikin
Pêdivî ye ku dorhêlek hîdrolîk, xêzên elektrîkê, hejmarên parçeyê, taybetmendiyên pejirandî yên rûn û parzûnê, rêwerzên lênihêrînê û vegerek mîhengên belgekirî hewce bike. Divê kiryar zanibe ka meriv ajokerek an kontrolkerek çawa biguhezîne bêyî ku veavakirina pejirandî winda bike. Bipejirînin ka kî dikare xwe bigihîne parametreyên parastî û dê mîhengek guhezbar çawa were tomarkirin û berevajîkirin.
Li hember jîngeha nebatê gihîştina kabîneyê û aranjmanên sarkirinê kontrol bikin. Teftîş bikin gelo lênihêrîn dikare bigihîje nuqteyên karûbarê bêyî rakirina alavên negirêdayî an ketina herêmek xeternak. Hebûna parçeyên yedek hêjayî nîqaşek berbiçav li ser nasname û aranjmanên dabînkirinê ye, ne sozek ku marqeyên pêkhateyên nas dema domandinê ji holê radikin.
Radestkirinek bikêr rêza bingehîn a pejirandî, navnîşa alarmê û delîlên ku ji bo teşhîskirina dûr hewce ne vedihewîne. Ew dihêle ku kargeh li şûna şandina vîdyoyek rawestgehek nediyar, rewşek naskirî rapor bike.
Pergala ajotinê têxe nav taybetmendiya kirînê
Pêdivî ye ku vebêjek pakêta ajotinê bi hilberek pejirandî û armancek hilberînê ve girêbide. Bi xêzkirina beşê, giraniya qediyayî, hewcedariyên dîwar, pola resin, birêkûpêkkirina amûrkirinê û veguheztinên plansazkirî dest pê bikin. Dûv re tevger û mercên xebitandinê yên ku makîneyê divê temam bike diyar bikin. Ev ji dabînkerê re peywirek dide ku li şûna daxwazek mezinahiya motorek taybetî çareser bike.
Ji bo şûşeyek piçûk, yaKGB2Lxala destpêkek-kapasîteya piçûk çapkirî peyda dike. Ji bo hilberên pîşesaziyê yên mezin, yaKGB90AûKGB100Breferansên akumulator-makîneyê peyda dikin. Di nav wan de bi hewcedariya amûr û pêvajoyek bêkêmasî, ne bi tenê hêjmara konteynerê ya navî hilbijêrin.
Pêdivî ye ku nexşeya ajotinê lihevhatina dabînkirina hîdrolîk, nasnameya pomp û motorê, guhêrbarên kontrolkirî, bertekên pêwîst û zerfa xebitandinê ya destûr diyar bike. Rêzeya pejirandî bi hev ve girêdin û destnîşan bikin ka kîjan kiryar dikarin li hev bikin. Mercên sarbûna rûnê û nebatê têxin nav xwe ji ber ku pêdivî ye ku amûr li fabrîkaya wergirtinê bixebite, ne tenê li qada ceribandinê ya dabînkerê.
- Hilbera hilberê ya pejirandî ji performansa çerxa hişk cuda cuda diyar bikin.
- Sînorê enerjiyê û rêbaza pîvandinê ya pejirandî diyar bikin.
- Bibêjin ka dê bûyerên çerxê, devjêberdan û nasnameya nimûneyê çawa bêne tomar kirin.
- Dê xêzkirin, paşvekişandina nermalavê û pelên nermalavê yên ku di radestkirinê de têne peyda kirin nas bikin.
- Senaryoyên ji nû ve destpêkirina destûr û delîlên ku ji bo qebûlkirina wan hewce ne razî bibin.
Performansa û şertên bazirganî eşkere bimînin. Ger kêmkirina enerjiyê şertek kirînê ye, bingeha berhevdanê û gotara ceribandinê diyar bikin. Ger encamek garantîkirî girîng be, pîvanên beşa pejirandî û mercên ceribandinê diyar bikin. Soza giştî ya bersiva bilez nikare nakokiyek li ser xeta hilberîna hêdî çareser bike.
Pêşniyara herî bihêz dê rave bike ka çima pakêta wê ya zext-herikîna hilbijartî li gorî qalib û rêzê ye, ceribandin dê wê bijare çawa îspat bike, û fabrîqeya wergir çawa dikare encamê biparêze. Bikirin ku fit endezyariyê. Labelek servo tenê destpêka nirxandinê ye.
Ji bo nîqaşkirina veavakirinek Kinggle, xêzkirina hilberê, pola rezîn, agahdariya qalibê û hilberîna pejirandî ya armanc bi navgîniyê bişînin.Rûpelê lêpirsîna projeya Kingle. Voltaja kargeha wergirtinê, şert û mercên sarbûnê û alavên jêrîn vehewînin da ku pergala ajotinê wekî beşek ji hucreya hilberînê were vekolîn.
Email:sales@kinggle.com· Telefon:+86-574-87103665
Pirsên pir caran têne pirsîn
Ma makîneyek lêdanê ya servo hîdrolîk hemî-elektrîkî ye?
Na. Makîneyek servo-hîdrolîk ajokerek servo ya elektrîkê bikar tîne da ku pompek hîdrolîk kontrol bike dema ku rûnê hîdrolîk hîn jî hêzê diguhezîne çalakgerên têkildar. Pergalek tevgera tev-elektrîkî ji bo tevgerên makîneyê yên diyar ajokarên elektrîkê bikar tîne. Tîpa ajotinê ya her eksê, di nav de girtina qalib, rêwîtiya gerîdeyê û derxistinê, li şûna ku xwe bispêrin etîketek makîneya gelemperî kontrol bikin.
Ma kontrola servo bixweber qalindahiya dîwarê şûşeyê baştir dike?
Na. Kontrolkirina pompê û bernamesaziya parison karên cûda pêk tîne. Pêvekek hîdrolîk a domdar dikare çalakvanek ku bi wê ve girêdayî ye piştgirî bike, lê belavkirina dîwar jî bi profîla die-gapê, lihevhatina amûrkirinê, aramiya derbirînê, rezîn û geometriya beşê ve girêdayî ye. Berî guheztina profîlê an zêdekirina giraniya giştî ya beşê ferman û bertek nîşan bidin.
Ma hêza motora pompeya rûnê servo dikare fatûreya elektrîkê pêşbîn bike?
Ne bi serê xwe. Rêjeya motorê yek hêmanek sazkirî, ne enerjiya giştî ya makîneyê li ser veguheztina hilberînê vedibêje. KWh li ser tixûbek naskirî bipîvin û li ser heman pencereyê derana pejirandî bijmêrin. Dema ku ew li derveyî wî sînorî dikevin, enerjiya kompresor û sarbûnê ji hev cuda vekin. Pêdiviyên heman hilber û kalîteyê bidin hev.
Pêdivî ye ku kirrûbirek di navbera du servo-hîdraulîk de çi bide berhev?
Lîsteya eksê, girêk û qalib, xalên xebitandina zext-herikîna hewce, tevgerên hevdem, sarbûna rûnê, tespîtkirina kontrolê û belgeyên karûbarê bidin ber hev. Dûv re encamên ceribandinê di bin şert û mercên hilberê de berhev bikin. Pompek mezintir an motorek piçûktir bixweber ne bijareya çêtir e. Pêdivî ye ku pakêt rêzika pejirandî bêyî windakirina hilberîna pejirandî temam bike.
Ma makîneyek darbeya hîdrolîk a heyî dikare bi pompek servo ve were nûve kirin?
Dibe ku nûvekirinek pêkan be, lê pêdivî bi vekolînek endezyariyê heye. Kombînasyona pomp, motor û ajokerê, valves, sînorên zextê, sarbûn, navbeynkariya kontrolê û fonksiyonên ewlehiyê kontrol bikin. Di heman demê de astengiya hilberîna heyî jî nas bike. Veguheztina ajokera pompê nikare sînorek sarbûna qalib an derxistinê rake, û makîneya guhezbar pêdivî bi plansaziyek komîsyon û pejirandinê ya diyarkirî heye.